로봇 코딩에 밤새우셨나요? 2026년 스마트팩토리, LfD로 작업 전환 시간 획기적으로 줄이는 비결
로봇 코딩하느라 밤새워 본 적 있으신가요? 다품종 소량 생산 체제가 가속화되면서, 우리 공장 로봇의 작업 변경 주기는 점점 더 짧아지고 있습니다. 그때마다 수백 줄의 코드를 새로 짜고, 디버깅하고, 테스트하는 과정은 숙련된 로봇 프로그래머에게도 큰 부담이며, 공장 가동 중단(Downtime)으로 이어져 생산성 저하의 주범이 되곤 합니다.
하지만 2026년 현재, 이러한 고민을 덜어줄 혁신적인 기술이 스마트팩토리 현장의 대세로 떠오르고 있습니다. 바로 ‘인간 시연 학습(Learning from Demonstration, LfD)’입니다. LfD는 로봇이 복잡한 프로그래밍 없이 사람의 시연을 보고 직접 학습하여 새로운 작업에 바로 투입될 수 있도록 돕는 기술입니다. 이 글에서는 LfD가 왜 2026년 스마트팩토리의 핵심 무기가 되었는지, 그리고 우리 공장에 성공적으로 도입하기 위한 실전 노하우와 로드맵을 Core Briefman이 자세히 알려드리겠습니다.
2026년 스마트팩토리, 왜 ‘코딩 없는 로봇’이 대세인가? (배경 및 LfD의 부상)
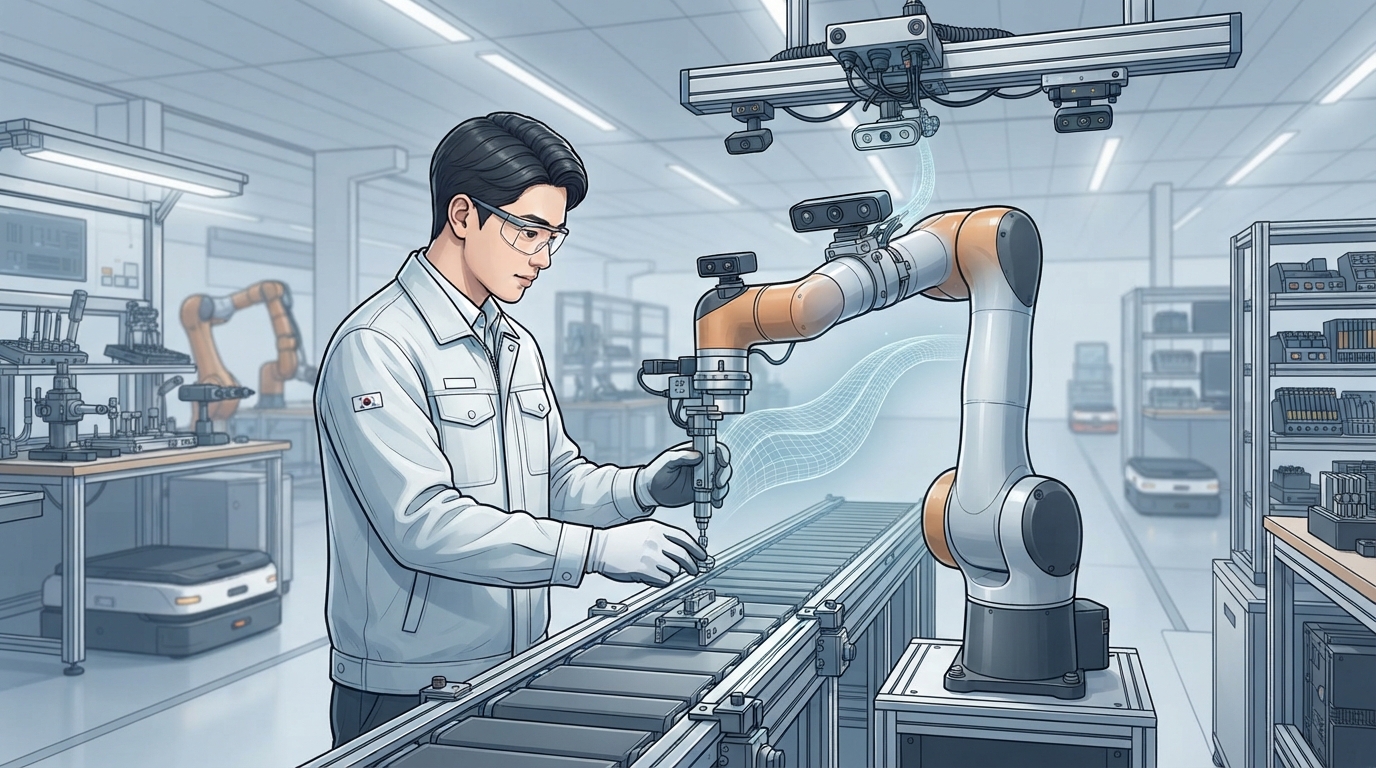
과거에는 로봇에게 새로운 작업을 지시하려면 KRL, RAPID 같은 특정 언어로 수백 줄의 코드를 작성하거나, 오프라인 프로그래밍 툴을 이용해 정교한 궤적을 일일이 설정해야 했습니다. 이는 많은 시간과 전문 인력을 요구했으며, 특히 다품종 소량 생산 환경에서는 제품 모델이 바뀔 때마다 막대한 리엔지니어링 비용과 가동 중단 시간을 유발하는 한계에 직면했습니다.
하지만 2026년 현재, 로봇 기초 모델(Robot Foundation Model)과 모방 학습(Imitation Learning) 기술이 성숙하면서 상황이 달라졌습니다. 이제 로봇은 복잡한 수학적 궤적 계획 없이도 사람의 시연을 관찰하거나 직접 힘을 받아 학습하는 ‘인간 시연 학습(LfD)’을 통해 새로운 작업을 빠르게 익힐 수 있게 되었습니다. 이는 로봇 프로그래밍의 진입 장벽을 낮추고, 생산 라인의 유연성을 극대화하는 핵심 동력으로 자리 잡고 있습니다.
인간 시연 학습(LfD), 어떤 기술로 구현될까? (핵심 기술 요소)
LfD는 단순히 로봇 팔을 움직여 경로를 기록하는 것을 넘어, 다양한 첨단 기술이 융합되어 구현됩니다. 주요 기술 요소는 다음과 같습니다.
- 직접 교시 (Kinesthetic Teaching): 가장 직관적인 방법으로, 작업자가 협동로봇(Cobot)의 팔을 직접 잡고 원하는 경로와 위치를 움직여 기록하는 방식입니다. 로봇에 내장된 힘/토크 센서가 작업자의 움직임과 가해지는 힘을 정밀하게 감지하여 학습 데이터로 활용합니다. 단순한 픽앤플레이스(Pick & Place) 작업이나 경로 학습에 효과적입니다.
- 원격 시연 및 텔레오퍼레이션 (Teleoperation): 작업자가 VR/AR 헤드셋과 햅틱 글러브, 모션 캡처 장비를 착용하고 가상 공간이나 원격에서 로봇을 정밀하게 조작하면, 로봇이 이를 실시간으로 모방하여 학습하는 방식입니다. 복잡하고 섬세한 조작이 필요한 작업에 유용하며, 작업자의 안전을 확보하면서도 정교한 시연이 가능합니다.
- 시각 및 행동 모방 (Vision-based Imitation Learning): 고해상도 카메라를 통해 작업자의 손이나 도구 움직임을 비전 AI가 인식하고, 그 행동 패턴을 추출하여 로봇이 모방하도록 학습시키는 방식입니다. 비정형적인 물체 다루기, 조립, 포장 등 사람의 시각적 판단과 유연한 움직임이 필요한 작업에 주로 적용됩니다.
LfD 도입, 과연 남는 장사일까? (비용, 수익, 그리고 리스크)
새로운 기술 도입에는 항상 비용과 수익, 그리고 리스크가 따릅니다. LfD 역시 마찬가지입니다. 현명한 의사결정을 위해 경제적 측면을 면밀히 검토해야 합니다.
비용 구조 (Cost)
- 초기 도입 비용: LfD 지원 소프트웨어 라이선스, 고성능 센서(힘/토크 센서, 고해상도 3D 비전 카메라), 필요시 햅틱 인터페이스 장비 및 엣지 컴퓨팅 하드웨어 구축 비용이 발생합니다.
- 인프라 비용: 로봇 데이터의 실시간 처리를 위한 공장 내 저지연 통신 환경(프라이빗 5G 또는 고밀도 Wi-Fi) 구축 및 유지보수 비용이 필요할 수 있습니다.
수익 구조 (ROI 요인)
- 프로그래밍 시간 단축: 기존 수 시간에서 수일이 걸리던 신규 공정 프로그래밍 시간을 수 분에서 수십 분 내로 획기적으로 단축할 수 있습니다. 이는 곧 생산성 향상으로 직결됩니다.
- 전환 비용(Changeover Cost) 최소화: 다품종 소량 생산 라인에서 제품 모델 변경 시 발생하는 로봇 재설정 비용과 시간을 최소화하여 라인 가동률을 극대화합니다.
- 숙련된 로봇 프로그래머 의존도 감소: 현장 숙련공이 직접 로봇을 가르칠 수 있게 되어, 전문 프로그래머 부족 문제를 완화하고 인력 운영의 유연성을 확보할 수 있습니다.
실패 가능성 및 리스크 (Risk & Failure Points)
- 일반화(Generalization)의 한계: 사람이 시연한 환경(조도, 부품 위치, 재질 등)과 실제 공장 환경이 미세하게 다를 경우, 로봇이 오작동하거나 불량품을 생산할 확률이 존재합니다.
- 데이터 품질 문제: 작업자의 시연이 일관되지 않거나 비정상적인 동작이 포함될 경우, 로봇이 잘못된 행동 패턴을 학습하여 불량률 증가 또는 설비 충돌 사고를 유발할 수 있습니다.
- 보안 및 데이터 유출: 공간 매핑 및 공정 텔레메트리 데이터가 외부 클라우드나 RaaS(Robot-as-a-Service) 벤더로 전송될 경우, 데이터 유출 및 보안 리스크를 고려해야 합니다.
우리 공장에 LfD 성공적으로 도입하는 4단계 로드맵
LfD는 만능 해결책이 아닙니다. 성공적인 도입을 위해서는 체계적인 접근과 단계별 검증이 필수적입니다.
[1단계] 공정 정의 및 LfD 적합성 평가 (“What to Demonstrate”)
- 체크포인트: 모든 공정에 LfD가 적합한 것은 아닙니다. 마이크로미터 단위의 초정밀 조립보다는 케이블 삽입, 부품 피킹, 실리콘 도포, 포장 등 비정형성이 높고 기존 코딩으로 구현하기 까다로웠던 유연 공정을 우선 선정하는 것이 좋습니다. 또한, 해당 공정의 허용 오차 범위를 명확히 설정해야 합니다.
[2단계] 시연 방식 선택 및 데이터 수집 (“How to Demonstrate”)
- 체크포인트: 공정의 특성에 따라 시연 방식을 선택합니다. 단순한 웨이포인트 이동이나 픽앤플레이스 작업에는 직접 교시형이 적합하며 구현 난이도가 낮습니다. 복잡한 궤적이나 섬세한 손가락 조작이 필요한 작업에는 AR/VR 및 햅틱 장비가 연동되는 원격/비전 시연형을 고려해야 합니다. 이때, 숙련된 작업자 2~3명이 서로 다른 조건(속도, 각도 등)에서 최소 수십 회 이상의 일관된 시연 데이터를 확보하는 것이 중요합니다.
[3단계] 학습 및 모델 정제 (“How to Learn & Refine”)
- 체크포인트: 수집된 시연 데이터를 바탕으로 GMM(Gaussian Mixture Model) / GMR(Gaussian Mixture Regression) 또는 최신 모방 학습 알고리즘을 통해 로봇이 시연 경로를 일반화하도록 학습시킵니다. 학습된 모델은 실물 공장에 즉시 투입하기 전, 디지털 트윈(Digital Twin) 가상 환경에서 Sim-to-Real(시뮬레이션-실제 전환) 검증을 거쳐 충돌 위험성 및 작업 정확도를 충분히 확인해야 합니다.
[4단계] 현장 배포 및 휴먼-인-더-루프(Human-in-the-Loop) 운영
- 체크포인트: 초기 구동 시에는 로봇이 스스로 판단하여 작업을 수행하되, 예외 상황이나 ‘미지와의 조우'(돌발 변수) 발생 시 즉시 작업자가 개입하여 교정할 수 있는 안전 프로토콜을 반드시 마련해야 합니다. 또한, 현장 작업자들을 대상으로 로봇의 단순 조작자를 넘어 ‘로봇의 교사 및 트러블슈터’로서 역량을 갖추도록 업스킬링(Upskilling) 교육을 병행해야 합니다.
한눈에 비교: 전통적 프로그래밍 vs. 인간 시연 학습(LfD), 무엇이 다를까?
| 비교 항목 | 전통적 로봇 프로그래밍 (Text/Offline) | 인간 시연 학습 (LfD) |
|---|---|---|
| 작업 투입 소요 시간 | 수 시간 ~ 수일 (코드 작성, 디버깅, 테스트) | 수 분 ~ 수십 분 (시연 및 즉시 학습) |
| 필요 인력 요건 | 전문 로봇 프로그래머 (PLC, KRL 등 코딩 능력 필수) | 현장 공정 숙련공 (누구나 몸으로 시연 가능) |
| 다품종 소량 생산 대응력 | 낮음 (모델 변경마다 리엔지니어링 필요) | 매우 높음 (작업 변경 시 시연만 다시 수행) |
| 비정형/유연 공정 적용 | 어려움 (엄격한 수치 제어 필요) | 유리함 (사람의 유연한 노하우 전이 가능) |
| 초기 진입 장벽 | 소프트웨어 엔지니어링 비용 높음 | 센서 및 LfD 인터페이스 구축 비용 필요 |
결론: LfD, 우리 공장의 미래를 위한 현명한 선택
인간 시연 학습(LfD)은 2026년 스마트팩토리 현장에서 단순한 기술 트렌드를 넘어, 다품종 소량 생산 체제에서 제조 원가를 줄이고 생산 유연성을 극대화하는 현실적인 실무 무기입니다. 로봇 프로그래밍에 드는 시간과 비용을 획기적으로 줄이고 싶은 공장, 숙련된 프로그래머 부족으로 어려움을 겪는 기업, 또는 비정형 작업에 로봇을 도입하고 싶은 현장이라면 LfD 도입을 적극적으로 검토해볼 때입니다.
지금 당장 모든 공정에 LfD를 적용하기보다는, 먼저 비정형성이 높고 작업 변경이 잦은 특정 공정을 선정하여 파일럿 프로젝트를 시작해보세요. 양질의 시연 데이터 확보에 집중하고, 현장 작업자들을 로봇의 ‘교사’로 육성하는 교육을 병행한다면, LfD는 우리 공장의 생산성을 한 단계 더 끌어올리는 강력한 동력이 될 것입니다.
함께 보면 좋은 글
- 우리 공장 로봇, 새로운 작업 ‘코딩 없이’ 바로 투입하는 비결? 2026년 스마트팩토리, 인간 시연 학습(Learning from Demonstration) 도입 실전 노하우
- 우리 공장 로봇 고장, 전문가 없어도 ‘바로 해결’하는 비법? 2026년 스마트팩토리 ‘AR 원격 협업 시스템’ 도입 실전 노하우
- 2026년 스마트팩토리: ‘협동 로봇’ 도입, 안전은 ‘협력 애플리케이션’에 달렸다! 최신 규정 & 작업자 훈련 실전 가이드
참고자료
최신 정보와 수치 확인에 참고한 공개 자료입니다. 제품·정책·가격은 변경될 수 있으므로 중요한 결정 전 원문도 확인해 주세요.
- semanticscholar.org
- techrxiv.org
- core-briefman.com
- roboticscenter.ai
- tistory.com
- core-briefman.com
- roboticstomorrow.com
- youtube.com
작성 안내: 공개 자료 조사와 AI 보조 작성·자동 품질검사를 활용했습니다. 확인 가능한 출처를 우선 사용하며, 실제 환경에서는 버전·조건에 따라 결과가 달라질 수 있습니다.