우리 공장도 펜스 없이 로봇 옆에 앉을 수 있을까? 2026년, 새로운 안전 패러다임
생산성 향상과 인력난 해소를 위해 스마트팩토리 전환은 이제 선택이 아닌 필수가 되었습니다. 특히 사람과 공간을 공유하며 작업하는 협동 로봇(Cobot)은 그 중심에 서 있죠. 하지만 ‘로봇 옆에서 안전하게 일한다’는 말은 여전히 많은 현장 관리자와 작업자에게 막연한 기대감과 함께 불안감을 안겨줍니다.
2026년 현재, 로봇 안전에 대한 국제 표준은 빠르게 진화하고 있습니다. 과거에는 ‘협동 로봇’이라는 기계 자체의 안전성에 초점을 맞췄다면, 이제는 로봇이 작동하는 전체 환경과 시스템 통합을 아우르는 ‘협력 애플리케이션(collaborative application)’이라는 개념으로 확장되었습니다. 이는 단순히 로봇 한 대를 들여놓는 것을 넘어, 공정 전체의 안전을 재설계해야 함을 의미합니다.
이 글에서는 2026년 최신 국제 표준(ISO 10218 개정판)과 국내 법규를 바탕으로, 우리 공장에 협력 애플리케이션을 안전하게 도입하고 운영하기 위한 필수 체크리스트와 실전 가이드를 제시합니다. 로봇 도입 전 반드시 알아야 할 안전 규정부터 작업자 훈련, 그리고 현장에서 자주 발생하는 혼란과 숨은 비용까지, Core Briefman이 명확하게 정리해 드리겠습니다.
‘협동 로봇’은 옛말? 2026년, ‘협력 애플리케이션’이 핵심인 이유
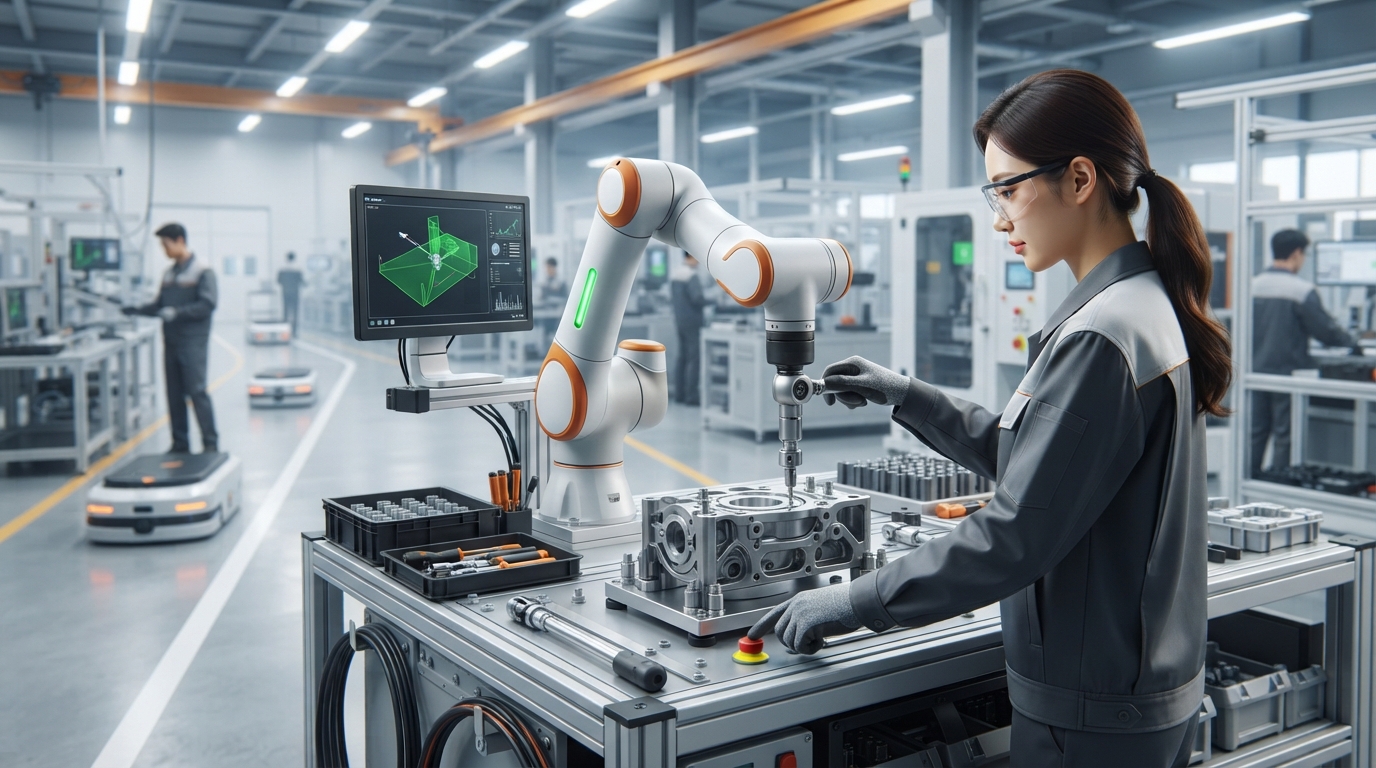
최근 미국 첨단자동화협회(A3)와 ANSI가 발표한 R15.06-2025, 그리고 그 기반이 되는 ISO 10218-1:2025 및 ISO 10218-2:2025 표준에 따르면, 기존의 ‘협동 로봇(Cobot)’이라는 용어 대신 ‘협력 애플리케이션(collaborative application)’이라는 용어가 공식적으로 사용되고 있습니다. 이는 로봇 자체의 속성보다는 로봇이 사람과 상호작용하는 전체 작업 환경과 시스템 통합 전반이 안전 기준을 충족해야 한다는 패러다임의 변화를 반영합니다.
국내에서도 고용노동부의 「산업안전보건기준에 관한 규칙」 제223조 및 KOSHA GUIDE(예: 스마트팩토리 안전시스템 평가 지침)에 근거하여, 국제기준(ISO 10218-1, 2) 또는 한국산업표준(KS)에 부합함을 인정받는 경우 방호울(안전펜스) 없이도 작업이 가능합니다. 하지만 이는 엄격한 위험성 평가와 안전 기능 충족이 전제되어야 합니다.
우리 공장, ‘협력 애플리케이션’ 안전 구축 3단계 체크리스트
1단계: 도입 전, 최신 국제/국내 안전 기준 완벽 이해하기
협력 애플리케이션 도입을 고려하고 있다면, 가장 먼저 최신 안전 기준을 정확히 이해하는 것이 중요합니다. 특히 ISO 10218 개정판은 로봇 제조사와 시스템 통합자, 그리고 사용자 모두에게 중요한 지침을 제공합니다.
- ISO 10218-1 (로봇 제조업체 영역): 로봇 본체 자체의 설계 및 제조 시 갖춰야 할 기본 안전 요건을 다룹니다. 비상정지 기능, 속도 제한, 과부하 방지 등 로봇 자체의 안전 기능이 여기에 해당합니다.
- ISO 10218-2 (시스템 통합자/사용자 영역): 로봇이 실제 현장에 배치될 때의 셀 레이아웃, 주변 장치 통합, 작업자와의 상호작용 위험 최소화 지침을 포함합니다. 기존 ISO/TS 15066에서 다루던 협동 운전 요구사항들이 이 파트 2에 통합 반영되었습니다.
방호울(펜스) 면제를 위한 법적·기술적 요건:
「산업안전보건기준에 관한 규칙」 제223조(로봇의 운전 중 위험 방지)에 따라, 로봇의 작동 범위 내에 근로자가 접근할 경우 로봇의 운전을 정지시키는 등 위험을 방지하기 위한 조치를 해야 합니다. 다만, 국제표준(ISO 10218-1, 2) 또는 한국산업표준(KS)에 부합하는 협동 로봇 시스템을 구축하고, 철저한 위험성 평가를 통해 안전성이 확보된 경우에는 방호울 설치를 면제받을 수 있습니다. 핵심은 로봇 본체뿐 아니라 전체 시스템의 안전성입니다.
2단계: 실전 위험성 평가와 4대 협동 운전 모드 선택 가이드
많은 공장에서 겪는 흔한 혼란 중 하나는 “자율안전확인(KCs) 인증을 받은 협동 로봇이면 무조건 펜스 없이 사람 옆에 둬도 되나요?”라는 질문입니다. 정답은 ‘아니오’입니다. KCs 인증은 로봇 본체에 대한 안전성을 확인하는 것이며, 실제 현장에서의 안전은 전체 ‘협력 애플리케이션’ 단위의 위험성 평가를 통해 결정됩니다.
- 포괄적 위험성 평가: 로봇 본체 외에 하부 AGV(무인운반로봇) 결합 여부, 엔드이펙터(EOAT·말단장치)의 형태, 공작물(날카로운 부품, 고온 부품 등)의 위험성, 작업자의 움직임 패턴 등을 모두 포함하여 평가해야 합니다.
- 4대 협동 운전 모드 선택: 공정의 특성과 위험성 평가 결과에 따라 가장 적합한 협동 운전 모드를 선택하고 적용해야 합니다.
- 안전매긴 정지 (Safely Monitored Stop): 작업자가 로봇의 작업 공간에 진입하면 로봇이 안전하게 정지하고, 작업자가 벗어나면 자동으로 재시작합니다.
- 핸드 가이드 (Hand Guiding): 작업자가 로봇을 직접 손으로 움직여 작업 위치를 가르치거나 미세 조정하는 모드입니다.
- 속도 및 간격 모니터링 (Speed and Separation Monitoring): 센서를 통해 작업자와 로봇 간의 거리를 실시간으로 측정하여, 거리가 가까워지면 로봇의 속도를 줄이거나 정지시킵니다.
- 동력 및 힘 제한 (Power and Force Limiting – PFL): 로봇이 작업자에게 접촉했을 때 발생하는 힘이나 동력을 안전한 수준 이하로 제한하여 부상을 방지합니다. 특히 사람과의 직접적인 접촉이 예상되는 공정에 적합합니다.
우리 공장의 공정에는 어떤 모드가 가장 적합할까요? 예를 들어, 정밀 조립이나 검사처럼 작업자와 로봇이 근접하게 작업해야 한다면 PFL 모드가 유리할 수 있습니다. 반면, 로봇이 넓은 공간에서 빠르게 움직이다가 작업자가 접근할 때만 속도를 줄이면 되는 공정이라면 속도 및 간격 모니터링 모드가 효율적일 것입니다.
3단계: 작업자 훈련 및 현장 운영 실전 매뉴얼 구축
아무리 완벽한 시스템을 구축해도 작업자의 안전 의식과 올바른 사용법이 뒷받침되지 않으면 사고는 발생할 수 있습니다. 체계적인 훈련과 매뉴얼 수립은 필수입니다.
- 티칭 및 유지보수 시 안전 수칙: 로봇의 프로그램 수정이나 티칭 펜던트 조작 시에는 반드시 3위치 동작허가장치(Enabling Device)가 정상 작동하는지 확인해야 합니다. 이 장치는 작업자가 의도적으로 잡고 있을 때만 로봇이 움직이도록 하여, 비상 상황 시 즉시 로봇을 멈출 수 있게 합니다.
- 비상정지 버튼 숙지 및 복구 절차(SOP): 모든 작업자는 비상정지 버튼의 위치를 정확히 알고 있어야 하며, 비정상 정지 시 로봇을 안전하게 복구하는 표준 작업 절차(SOP)를 숙지해야 합니다.
- 안전 PLC 프로그램 변경 이력 관리: 안전 관련 PLC(Programmable Logic Controller) 설정을 변경할 경우, 변경 일자, 내용, 변경자, 승인자 등을 철저히 문서화하고 관리해야 합니다. 또한, 안전 회로를 무효화하는 등의 위험한 조작을 방지하기 위한 시스템적, 관리적 대책을 마련해야 합니다.
“인증마크만 믿었다가…” 실패를 막는 실무 조언과 숨은 비용
협력 애플리케이션 도입은 단순히 로봇을 구매하는 것을 넘어섭니다. 많은 기업이 간과하는 숨은 비용과 실패 요인이 존재합니다.
- 숨은 비용: 로봇 본체 구매 비용 외에도 전문 컨설팅 비용, 포괄적인 위험성 평가 비용, 안전 센서 및 비전 시스템, 안전 PLC 등 추가적인 안전 시스템 통합 비용이 발생합니다. 이러한 비용을 초기 계획 단계부터 충분히 고려해야 합니다.
- 실패 사례와 예방 대책: “KCs 인증마크만 믿고 방심했다가” 발생하는 현장 사고는 대부분 전체 시스템에 대한 위험성 평가 미흡, 작업자 훈련 부족, 또는 안전 수칙 미준수에서 비롯됩니다. 도입 전 실제 작업 환경과 유사한 시뮬레이션을 통해 잠재적 위험 요소를 사전에 파악하고, 작업자 교육 프로그램을 철저히 수립하는 것이 중요합니다.
안전한 스마트팩토리, 지금 바로 시작하세요!
2026년 스마트팩토리에서 협력 애플리케이션은 더 이상 먼 미래의 기술이 아닙니다. 사람과 로봇이 안전하게 공존하는 작업 환경을 구축하는 것은 생산성 향상뿐만 아니라 기업의 지속 가능한 성장을 위한 필수적인 요소입니다. 단순히 ‘협동 로봇’이라는 이름에 현혹되기보다, ‘협력 애플리케이션’이라는 확장된 관점에서 전체 시스템의 안전을 설계하고, 작업자 훈련에 아낌없이 투자하는 것이 성공적인 스마트팩토리 전환의 핵심입니다.
지금 바로 우리 공장의 로봇 작업 환경을 점검하고, 최신 안전 규정에 맞춰 개선해 나가는 첫걸음을 내딛으시길 바랍니다. Core Briefman은 여러분의 안전하고 효율적인 스마트팩토리 구축을 응원합니다.
함께 보면 좋은 글
- 우리 공장, 로봇과 안전하게 일하는 법? 2026년 스마트팩토리 ‘협동 로봇(Cobot)’ 도입 전 필독! 안전 규정 & 작업자 훈련 실전 가이드
- 우리 공장 로봇 고장, 전문가 없어도 ‘바로 해결’하는 비법? 2026년 스마트팩토리 ‘AR 원격 협업 시스템’ 도입 실전 노하우
- 우리 공장 로봇, 새로운 작업 ‘코딩 없이’ 바로 투입하는 비결? 2026년 스마트팩토리, 인간 시연 학습(Learning from Demonstration) 도입 실전 노하우
참고자료
최신 정보와 수치 확인에 참고한 공개 자료입니다. 제품·정책·가격은 변경될 수 있으므로 중요한 결정 전 원문도 확인해 주세요.
- irobotnews.com
- tistory.com
- theresarobotforthat.com
- musa-lab.com
- scribd.com
- irobotnews.com
- tistory.com
- racp.or.kr
작성 안내: 공개 자료 조사와 AI 보조 작성·자동 품질검사를 활용했습니다. 확인 가능한 출처를 우선 사용하며, 실제 환경에서는 버전·조건에 따라 결과가 달라질 수 있습니다.